92/100
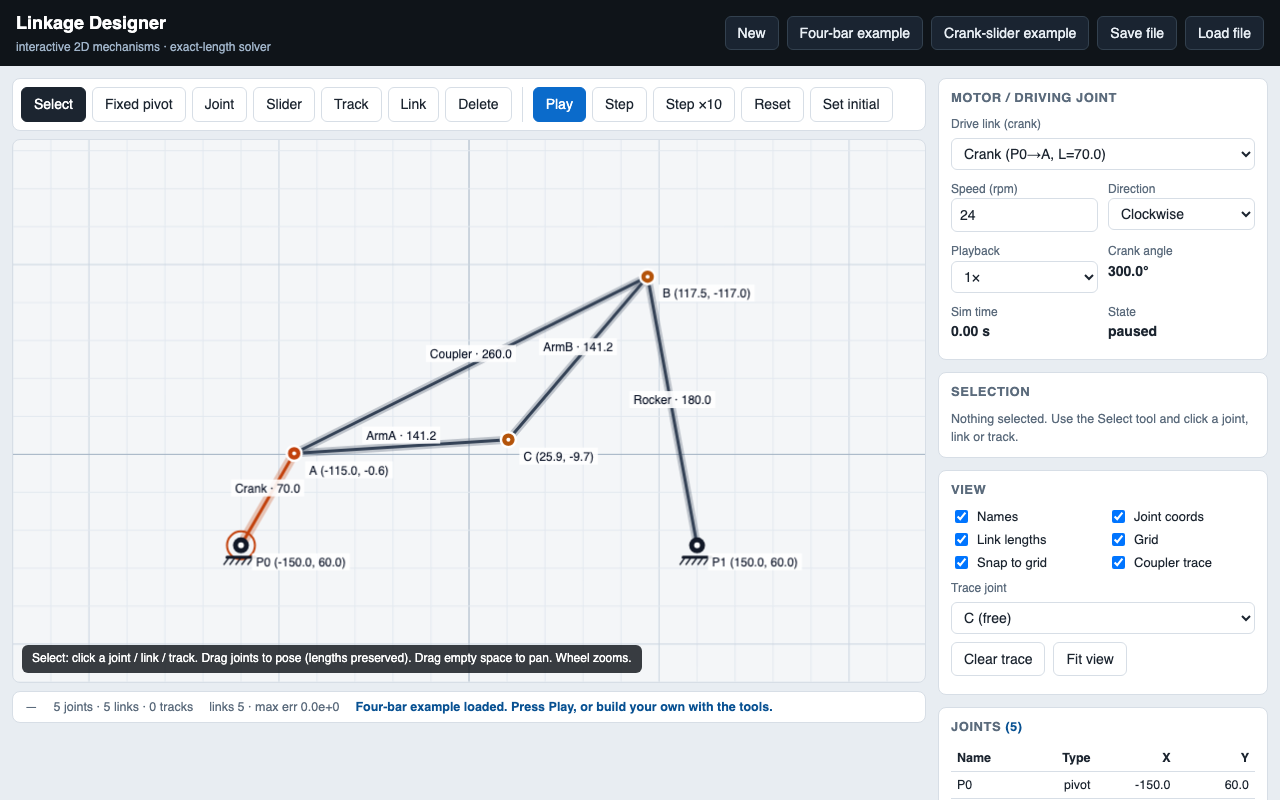
连杆长度在运动全程经独立复算保持恒定(极差 ≤0.17 px),暂停/单步/存取往返均成立。
- 需求对照:四杆与曲柄滑块示例、关节/连杆/滑块/轨道编辑工具、电机设置、关节表、存取、JSON 导入导出、轨迹、视图选项齐全 ✅。
- 实测·连杆长度(独立复算):以应用自身的关节坐标读数采样 22 次(四杆一次运行 + 曲柄滑块一次运行),复算关节间距离:Rocker P1-B 180.0(极差 0.096 px)、Coupler A-B 260.0(0.140)、ArmA A-C 141.2(0.125)、ArmB B-C 141.2(0.167)→ 刚性连杆长度在运动全程恒定 ✅。应用自报
max link error ≤ 2.8e-14、max slider off-track 0.0e+0,与复算一致。 - 实测·暂停与单步(独立测量):暂停后画布变化像素比例为 0、单步后几何改变且随后保持稳定 ✅。
- 实测·存取往返(独立测量):Store → New(画布确实改变)→ Recall:画布与存档前逐像素相同 ✅。另有 Save file / Load file、Export JSON ↓ / Import JSON ↑。
- 实测·两种机构:四杆与曲柄滑块在 Play 下均在运动;页脚实时显示关节数/连杆数/最大误差 ✅。
- 未独立验证:① 「单步结果与连续模拟在等状态一致」只验证了单步会产生改变且随后稳定,未逐点比对;② 退化轨道/长度导入的自动修复与告警(模型自述);③ 拖动关节时临时释放电机 pin 的近似(模型自述,应用内已注明)。
- 扣分:等状态一致性未逐点比对(−3);退化输入修复未测(−3);拖动时释放电机 pin 属近似(−2)。
- 方法:静态结构分析 + 组织者自建静态服务下的 Chromium 无头渲染与交互探针(
evidence/evaluation-2026-09-10/),未运行成果自带脚本;视觉维度由视觉桥接模型描述,评价者本人不具备图像输入能力。 - 评分不可跨模型比较:与第一阶段 DeepSeek 的历史分数口径、harness 与预算均不同。
评分口径: 需求符合度 40 / 功能完整度 20 / 正确性 20 / 视觉与产品感 10 / 工程组织 10;自定口径,不可与其他模型或阶段比较 引用结论,不代表网站独立复验维护 agent v2(AI,非盲评) ↗